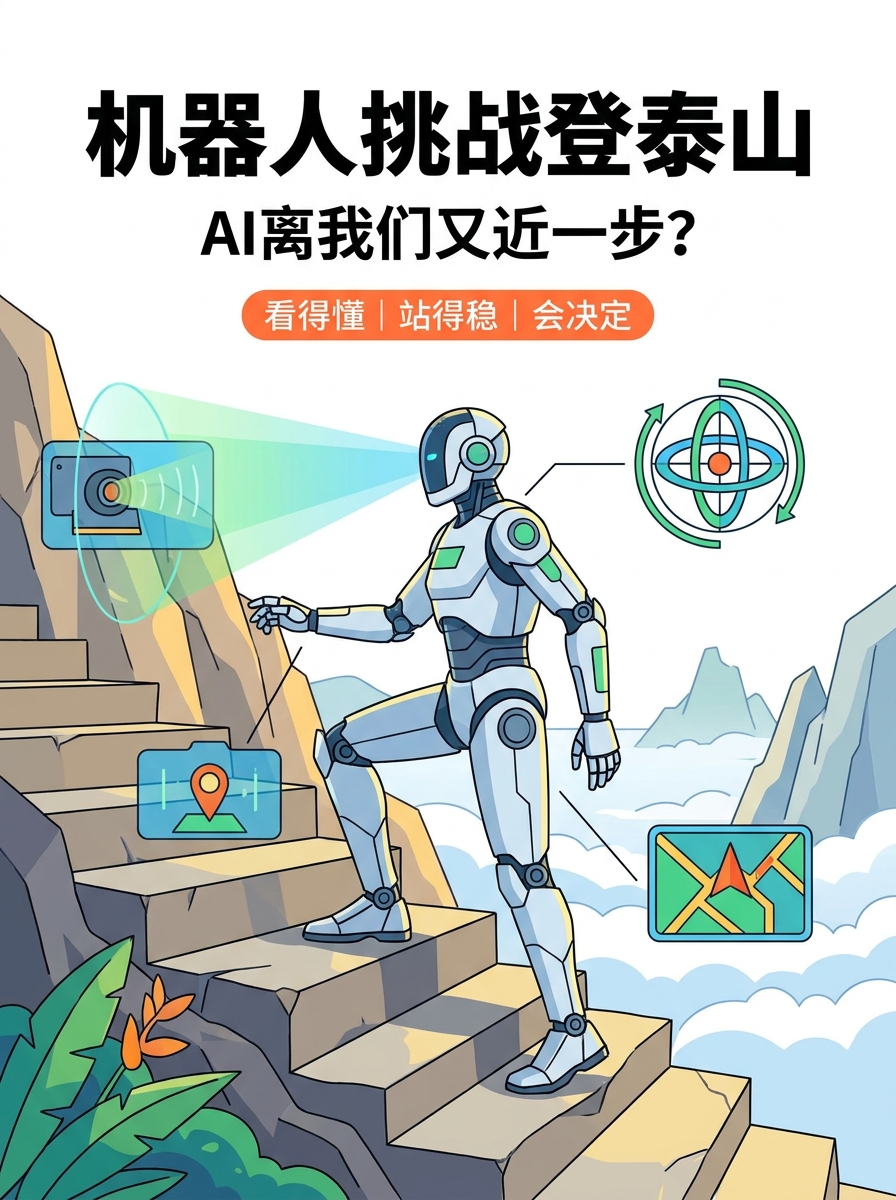
第一次看到机器人挑战登泰山,我的反应是:平地都走不稳,还敢爬十八盘?🤖⛰️
但仔细想想,这可不是一场单纯的“机器人运动会”,而是把实验室里最难的测试,直接搬进真实世界。
泰山的台阶并不标准:有高有低、有宽有窄,部分路面还可能湿滑。再加上游客、落叶、光线变化,机器人每走一步,都像我们闭着一只眼、踩着不规则积木往上爬。
👀第一关:看得懂
摄像头和传感器要快速判断哪里能踩、障碍物多远、前方的人会不会突然停下。它看到的不只是“台阶”,而是一连串需要实时理解的环境信息。
⚖️第二关:站得稳
抬腿时,身体重心会变化。台阶越陡,留给机器人的调整时间越短。它需要不断协调关节和力度,就像我们快摔倒时,会下意识伸手、迈步找平衡。
🧠第三关:会决定
遇到窄路,是绕开还是等待?踩空后,是继续前进还是重新规划?真正难的不是执行指令,而是在变化中做出合适选择。
所以,机器人登泰山的意义,不只是“登顶打卡”。它是在验证:当环境不再平整、规则不再固定,AI还能不能可靠行动。
这也让我开始期待——如果它能应对山路,未来是不是也能在楼梯间搬运物品、进入灾害现场搜救,或在家庭里照顾行动不便的人?🏠
当然,从挑战成功到真正走进日常,还有续航、安全、成本等很多关要过。比起把机器人想成“替代人类的选手”,我更愿意把它看作一种新工具:替我们去危险的地方,做重复又辛苦的事。
AI离我们更近,不只是因为它会说话了,而是它开始学习,怎样在真实世界里稳稳走好每一步。
而我们要做的,也许不是害怕它追上来,而是想清楚:未来这段路,我们希望和它怎么走。✨